NVIDIA وHugging Face يطلقان روبوت Microduck مع Isaac Lab 3.0
أعلنت NVIDIA وHugging Face عن إطلاق روبوت Microduck مفتوح المصدر، مع توفير أدوات Isaac Lab 3.0 لتدريب سياسات المشي في بيئة محاكاة متقدمة ونقلها إلى العتاد الفعلي.
 رضوان عبدالهاديمحرر وكاتب تقني
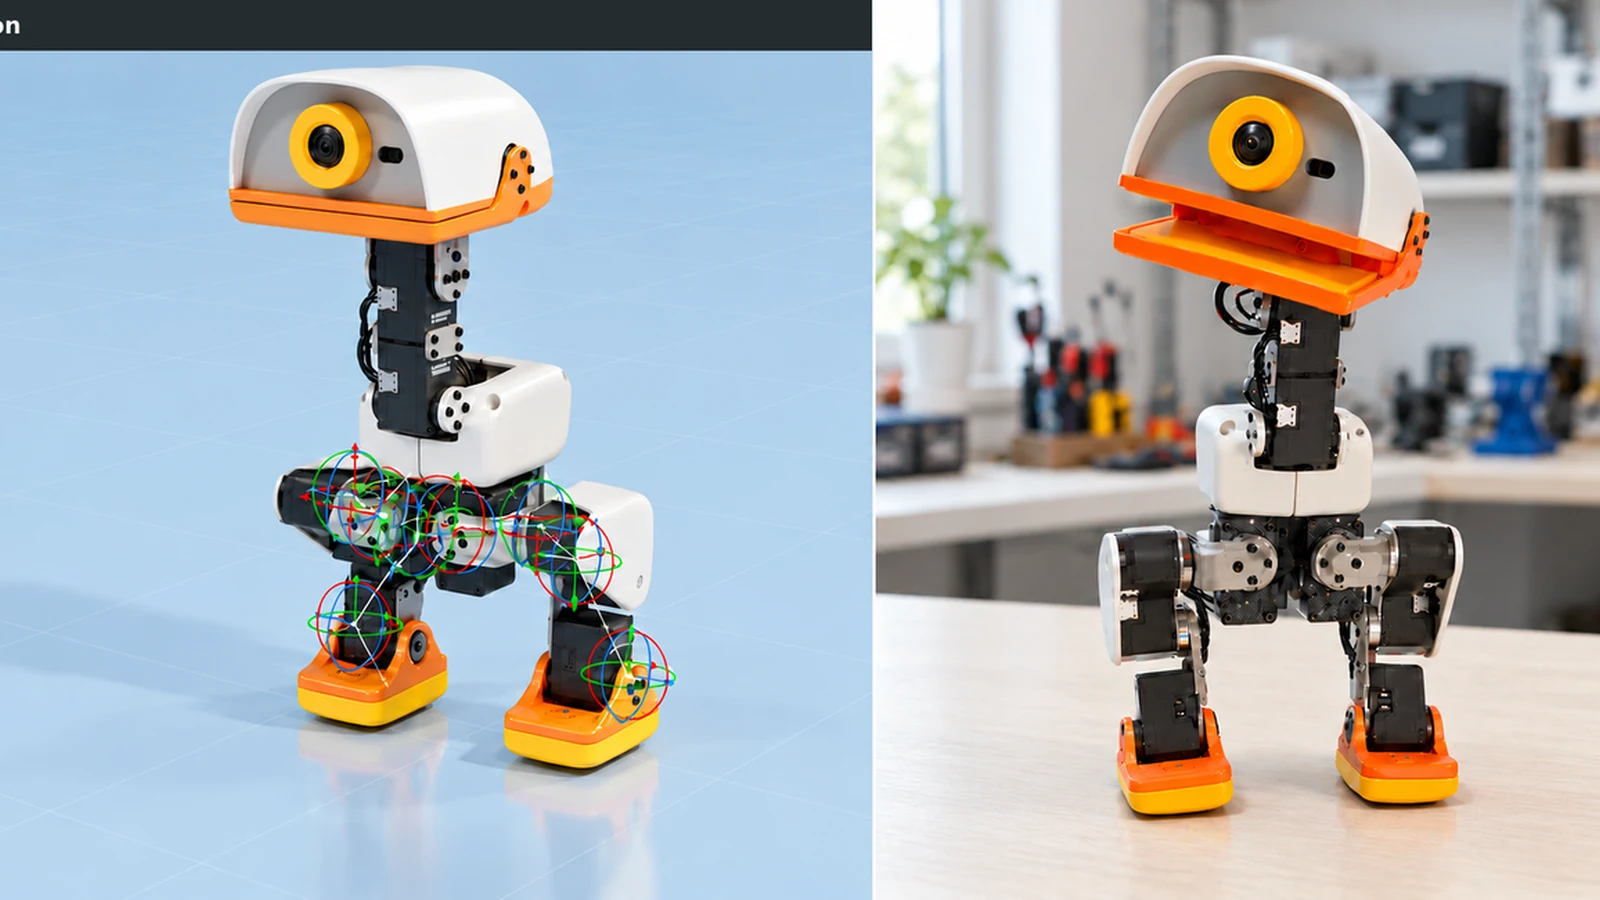
إطلاق روبوت Microduck مفتوح المصدر
أعلنت NVIDIA بالتعاون مع Hugging Face عن إطلاق روبوت Microduck، وهو روبوت ثنائي القوائم (Bipedal) منخفض التكلفة ومفتوح المصدر طورته شركة Pollen Robotics. يهدف هذا المشروع إلى تمكين المطورين من تدريب الروبوت على المشي باستخدام إطار العمل الجديد Isaac Lab 3.0، ثم اختبار السياسة الناتجة وتصديرها بصيغة ONNX للنشر على الروبوت الفعلي. كما يتيح النظام للمستخدمين مشاركة نماذجهم على Hugging Face Hub أو المشاركة في مسابقة Microduck Arena، مع إمكانية استكشاف مهام أكثر تقدماً عبر أدوات NVIDIA Isaac Lab.
تحدي نقل التدريب من المحاكاة إلى الواقع
تواجه سياسات المشي المدربة في بيئات المحاكاة تحديات كبيرة عند تطبيقها على روبوتات حقيقية، حيث يجب أن تتعامل مع عوامل فيزيائية معقدة مثل الاحتكاك، والتأخيرات الزمنية، واللعب الميكانيكي (Mechanical Play) في المحركات. يوفر إطار عمل NVIDIA Isaac Lab، وهو إطار عمل مفتوح المصدر، القدرة على تدريب السياسات عبر آلاف بيئات المحاكاة المتوازية على وحدات معالجة الرسوميات (GPU). من خلال دمج محرك Newton ونمذجة المشغلات (Actuator Modeling) والعشوائية النطاقية (Domain Randomization)، يمكن للمطورين تجهيز سياسات أكثر مرونة وقابلية للنقل إلى العتاد الفعلي.
متطلبات الإعداد والتثبيت
لبدء تدريب روبوت Microduck، يتطلب النظام محطة عمل بنظام Linux مزودة بوحدة معالجة رسومات NVIDIA مدعومة وسائق مناسب. كما يجب التأكد من تثبيت برنامج الروبوت الداخلي (Onboard Software) بشكل صحيح، وتوفر واجهة تحكم مدعومة مثل يد التحكم (Gamepad) المقترنة. يتضمن التثبيت تثبيت أداة uv، ثم استنساخ مستودع Isaac Lab وتثبيت تبعياته. بعد ذلك، يتحقق المستخدم من توفر مهام Microduck والإعدادات المسبقة (Presets) لضمان جاهزية البيئة للتدريب.
بيئة التدريب المتقدمة والمحاكاة المتوازية
يوفر Isaac Lab نموذج روبوت Microduck جاهزاً مع المشاهد والملاحظات والإجراءات والمكافآت والإعدادات العشوائية. تبدأ العملية بمهمة المشي على أرضية مستوية، مع توفر نسخة معدلة تضفي تعقيداً بإضافة السلالم والميول والأرضيات غير المتساوية. تستهلك السياسة المدربة 61 قيمة ملاحظة وتُخرج 14 موضع مفصل، مع ضرورة الحفاظ على ترتيب الملاحظات والتطبيع ومقياس الإجراءات متطابقاً أثناء التصدير والنشر. لتسريع التدريب، يشغل Isaac Lab بيئات محاكاة متوازية على GPU، ويمكنه أيضاً تنفيذ تدريب موزع عبر عدة وحدات معالجة رسومات، مما يسمح بالوصول إلى 1.25 مليون خطوة في الثانية عند تفعيل تضاريس خشنة وتأثير Backlash.
محاكاة الفيزياء الواقعية باستخدام Newton
يعتمد هذا الشرح على استخدام محرك Newton مع محلل MJWarp ونماذج مشغلات محسنة (BAM) لنمذجة استجابة المحركات. يهدف هذا النهج إلى تحويل أهداف الموضع إلى عزم دوران واقعي للمحركات من خلال نمذجة متحكمات البرامج الثابتة، والحدود الكهربائية للمحركات، والاحتكاك، والتأخير. بالإضافة إلى ذلك، يتم استخدام العشوائية النطاقية (Domain Randomization) لضمان قابلية نقل السياسة من المحاكاة إلى الواقع. يتم عشوائية عوامل مثل الكتلة، ومركز الثقل، واحتكاك الأرضية، وقصور المفصلات، وإزاحة المشفرات، وجهد البطارية، وكذا تأثير Backlash بشكل مستقل لكل مفصل لمحاكاة التآكل غير المتساوي في الروبوت الحقيقي.
التقييم والتصدير بصيغة ONNX
بعد تدريب السياسة، يتم تقييمها في المحاكاة قبل التصدير للنشر على الروبوت الفعلي. يوفر مسار تشغيل RSL-RL في Isaac Lab آلية تلقائية لتصدير السياسة بصيغتين: TorchScript (policy.pt) وONNX (policy.onnx). يُنصح باستخدام ملف policy.onnx مع وقت التشغيل الداخلي (Onboard Runtime) الخاص بـ Microduck، مع التأكد من تطابق ترتيب الملاحظات والتطبيع ومقياس الإجراءات مع إعدادات التدريب. يتيح هذا التصدير التوافق مع بيئة Microduck Arena، التي تقبل النماذج التي تحتوي على 61 قيمة ملاحظة و14 قيمة إجراء، وبحد أقصى للحجم 64 ميغابايت.
المشاركة والتنافس في Microduck Arena
يمكن للمستخدمين مشاركة سياساتهم على Hugging Face Hub لرفع مستوى الاكتشاف والتحميل من قبل المجتمع، مع توصية بإضافة بطاقة نموذج (Model Card) تشرح طريقة الاستخدام وإعدادات التدريب. كما يمكن اختبار توافق السياسات والمشاركة في تحديات مشتركة عبر Microduck Arena، وهو مساحة (Space) على Hugging Face مخصصة لمقارنة النتائج عبر لوحات الصدارة. بعد التحقق من واجهة الملاحظات والإجراءات، يمكن استخدام ملف ONNX مع وقت التشغيل الداخلي للروبوت، مما يسهل عملية النقل من بيئة التطوير إلى العتاد الفعلي.
المصادر
- Hugging Face BlogTrain in Simulation, Deploy on a Real Robot: Microduck with Isaac Lab 3.0
تابع التسلسل الزمني
تغطية الكيانات المرتبطة
أخبار مرتبطة
غياب OpenAI عن تحالف Nvidia لوقف وكلاء الذكاء الاصطناعي الخارجين عن السيطرة
تعمل OpenAI سرًا مع Nvidia رغم غيابها العلني عن منصة Open Agent Safety Platform، في خطوة تهدف إلى معالجة أزمات الوكلاء الخارجين عن السيطرة.
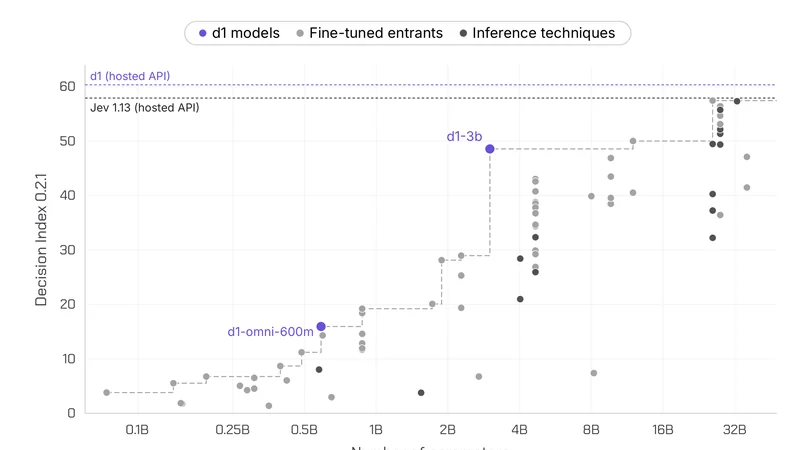
Liquid AI تطلق نماذج d1 المفتوحة للقرارات الذكية على الحافة
تُطلق Liquid AI نماذج d1-3B و d1-omni-600M المفتوحة، وهي نماذج متعددة الوسائط سريعة تستجيب في أقل من 50 مللي ثانية على أجهزة الحافة، متفوقةً على المنافسين في جودة القرار.
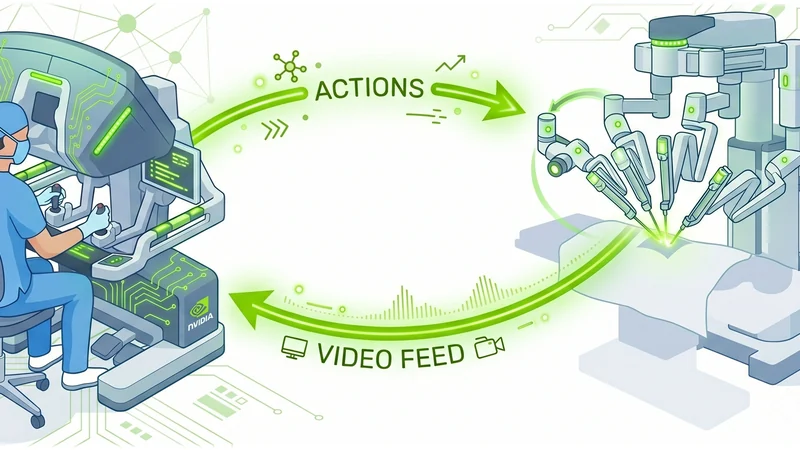
NVIDIA تكشف عن Cosmos3-H-Dreams لمحاكاة الجراحة التفاعلية
تطلق NVIDIA نموذج Cosmos3-H-Dreams الذي يحوّل تسجيلات جراحات حية إلى محاكاة تفاعلية فورية، مدعوماً بتقنيات الذكاء الاصطناعي لتدريب الروبوتات الجراحية بدقة عالية.
إطلاق Olmo-core 3: بنية تحتية مفتوحة لتدريب نماذج MoE الضخمة
أطلقت مؤسسة Ai2 إطار Olmo-core 3، وهو نظام مفتوح المصدر مصمم لتدريب نماذج مزيج الخبراء (MoE) بكفاءة عالية، مما يوسع نطاق الوصول لأبحاث الذكاء الاصطناعي المتقدمة.