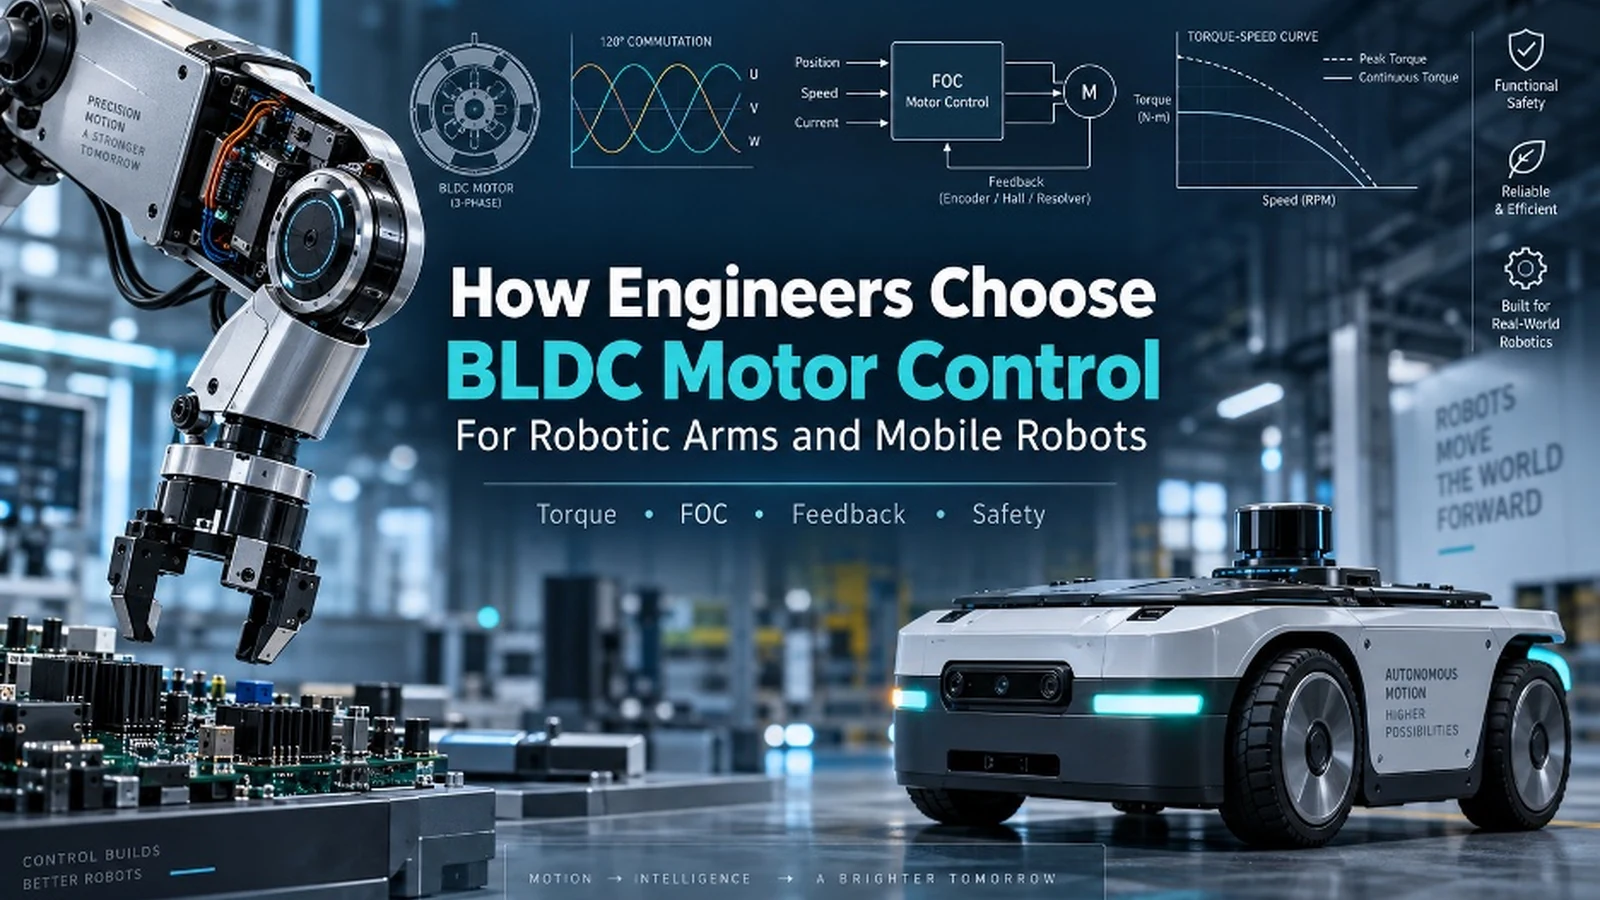
كيفية اختيار محركات BLDC للأذرع الروبوتية والروبوتات المتنقلة
يستعرض تقرير حديث العوامل الأساسية لاختيار محركات التيار المستمر بدون فرش (BLDC) للروبوتات، بدءاً من الأنظمة الميكانيكية وصولاً إلى تقنيات التحكم بالتوصيل والارتجاع.
 رضوان عبدالهاديمحرر وكاتب تقني
الأساس الميكانيكي لاختيار المحركات
يبدأ اختيار محرك التيار المستمر بدون فرش أو ما يُعرف بـ BLDC للأذرع الروبوتية أو الروبوتات المتنقلة من دراسة النظام الميكانيكي وليس بالرجوع إلى كتالوج وحدات التحكم (controller). فالمحرك المصنف لجهد وقدرة معينين لا يضمن وحده قدرته على توفير العزم المطلوب عند السرعات المنخفضة، أو تنظيم الموقع بدقة، أو امتصاص الطاقة التجديدية، أو تحمل دورة التشغيل الحرارية.
يُعد الممشغل (actuator) منظومة متكاملة تتداخل فيها مكونات متعددة تشمل المحرك، والعاكس، ومستشعرات التيار، ومغذيات ارتداد وضع الدوار، وعلبة التروس، والمكابح، ومشفر الخرج، والمسار الحراري، وواجهة الاتصالات، وبرمجيات الروبوت عالية المستوى، حيث تؤثر جميعها في النتيجة النهائية لأداء النظام.
متطلبات الأذرع الروبوتية والروبوتات المتنقلة
تعطى الأولوية في مفاصل الأذرع الروبوتية الصناعية أو التعاونية لعزم الدوران القابل للتحكم، والنعومة عند السرعات المنخفضة، ودقة تحديد المواقع، والاستجابة للاصطدامات، والأداء الحراري. وقد نشرت منصة The Robot Report تفاصيل تقنية حول هذه المعايير التي تساعد المهندسين في اتخاذ القرار الهندسي الصحيح.
في المقابل، تضع محركات الدفع في الروبوتات المتنقلة تركيزاً أكبر على الكفاءة، وعزم البدء، والكبح، والجر، واستخدام البطارية، وتنظيم السرعة، والزامنية بين قنوات الدفع المختلفة. وعادةً ما تواجه المركبات الأرضية غير المأهولة (UGV) والمخصصة للاستخدام الخارجي أحمالاً أثقل وأطول مقارنة بالروبوتات الخفيفة المخصصة للتوصيل الداخلي.
المصطلحات والمقارنة بين BLDC وPMSM
تتطلب المصطلحات التقنية عناية خاصة، إذ غالباً ما تستخدم الأدبيات التجارية الخاصة بالروبوتات مصطلحي BLDC والمحرك التزامني ذي المغناطيس الدائم (PMSM) بالتبادل، نظراً لكونهما آلات ثلاثية الطور تعمل بمغناطيس دائم ويتم تشغيلها عبر عواكس إلكترونية. ومع ذلك، فإن شكل موجة القوة الدافعة الكهربائية العكسية، وتصميم الملفات، وخوارزميات التحكم تحدد السلوك الفعلي لكل محرك.
على سبيل المثال، تتعامل STMicroelectromics مع التحكم في محركات BLDC ومحركاته التزامنية ثلاثية الطور بوصفها مجالات تطبيقية مترابطة، وتوفر شروحاً لهندسات التحكم المكونة من ست خطوات وتلك المتعلقة بتوجيه المجال المغناطيسي.
إدارة الطاقة التجديدية وحسابات الحمل
تستوجب الطاقة التجديدية اهتماماً خاصاً؛ فخلال عمليات التباطؤ أو الحركة نحو الأسفل، يمكن للمحرك إعادة الطاقة إلى ناقل التيار المستمر. وينبغي للبطارية ووحدة التحكم الاستراتيجية المتبعة في الكبح التعامل مع هذه الطاقات لتجنب مشاكل الجهد الزائد.
تتضمن الحسابات الهندسية للأحمال في الأذرع الروبوتية مراعاة قصور الوصلات، وحمولات التشغيل، وتعويض الجاذبية، ونسب علبة التروس، ورد الفعل العكسي، بينما تعتمد الروبوتات المتنقلة على كتلة المركبة، ونصف قطر العجلات، ومقاومة التدحرج والانحدار.
أساليب التوصيل وأنظمة الارتجاع
تتنوع أساليب التوصيل بين التحكم بست خطوات والتحكم الجيبي وتوجيه المجال المغناطيسي (FOC). فالتحكم بست خطوات يتميز ببساطة التنفيذ والتكلفة، بينما يوفر التحكم عبر توجيه المجال المغناطيسي حركة منخفضة السرعة أكثر سلاسة واستجابة أسرع للعزم، وهو ما توثقه المراجع الفنية الصادرة عن شركات مثل TI.
إلى جانب ذلك، تلعب أنظمة الارتجاع ومستشعرات الموقع دوراً حاسماً لا يقل أهمية عن خوارزميات التوصيل، حيث تساعد مستشعرات الحركة، والمشفرات التزايدية والمطلقة، والمحللات في ضمان دقة التشغيل واستقرار الأداء الكلي للمنظومة.
المصادر
- The Robot ReportHow to choose a BLDC motor for robotic arms and mobile robots
تابع التسلسل الزمني
أخبار مرتبطة
لماذا تفشل روبوتات الإنسان الآلي في اختبار التعميم رغم العروض المبهرة
تبحث جينين سينانان-سينغ من Appen في الحلقة 265 من بودكاست The Robot Report عن دور البيانات البشرية في تجاوز حدود العروض التوضيحية نحو أداء موثوق في الواقع.
مشاركة Harmonic Drive في مؤتمر RoboBusiness حول مشغلات الحركة المدمجة
تستعد شركة Harmonic Drive للمشاركة في مؤتمر RoboBusiness 2026 لتوضيح دور مشغلات الحركة المدمجة في تبسيط التكامل الهندسي وتسريع طرح الروبوتات في الأسواق.
VicOne تكشف عن 28 ثغرة يوم صفر في أدوات الذكاء الاصطناعي الروبوتية خلال يومين
أعلنت شركة VicOne عن اكتشاف 28 ثغرة يوم صفر في أدوات تدريب وتشغيل الروبوتات خلال أقل من يومين باستخدام الذكاء الاصطناعي، مما يسلط الضوء على تحديات الأمان في منظومات الذكاء الاصطناعي المادي.
رؤية أومרון لجيل الروبوتات المتنقلة وبرمجيات الأسطول
تستعرض منصة مِخبار رؤية أومרון لجيل الروبوتات المتنقلة المستقلة ودور البرمجيات وإدارة الأساطير في تحويل المصانع الحديثة.