
طائرة درون بخيوط حسية تتنقل في الظلام بدقة مليمترية
الباحثون استلهموا من شوارب القوارض لتمكين الطائرات الصغيرة من الاستشعار باللمس دون كاميرات أو نظام تحديد المواقع.
 رضوان عبدالهاديمحرر وكاتب تقني
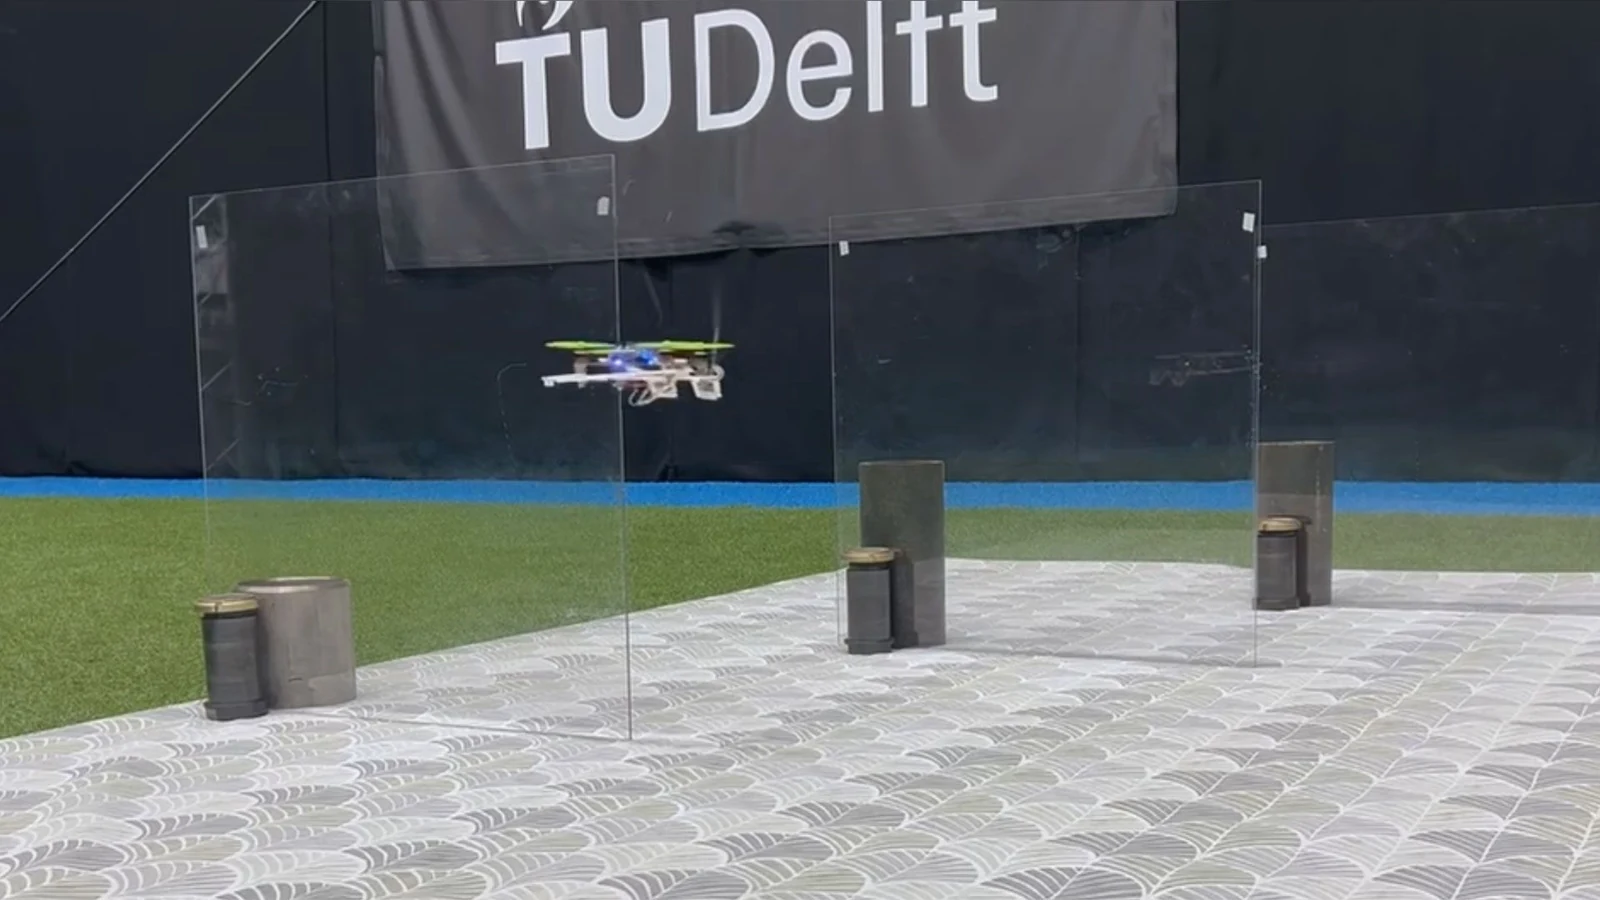
مفهوم المستشعرات الشبيهة بالشارب
استلهم فريق البحث في Delft University of Technology فكرة الشوارب من القوارض التي تستخدمها للتنقل في الأماكن الضيقة والمظلمة. تم تثبيت شاربَين في مقدمة الدرون بزاوية مائلة للأعلى، وكل شارب متصل بثلاثة مستشعرات ضغط دقيقة في قاعدته. عند ملامسة الشارب لسطح ما، تتغير قراءات المستشعرات الثلاثة مما يتيح للدرون تقدير المسافة والموقع النسبي للسطح المحيط. ويمكن الرجوع إلى Tom's Hardware للاطلاع على التفاصيل الأصلية للمصدر.
تتيح هذه البنية للدرون بناء خريطة لمسية للمحيط، تجنب العقبات، تتبع الأسطح، وحتى رسم خرائط أولية للمناطق التي لا تصلح فيها الكاميرات أو الليدار بسبب الظلام أو الغبار الكثيف.
تصميم الطائرة وبرمجياتها فائقة الخفة
الدرون المصمم يزن أقل من 100 جرام، وهو حد أقصى تفرضه متطلبات الحمل الخفيف للطائرات متناهية الصغر. التحدي الأكبر كان تطوير خط معالجة بيانات يعمل في زمن حقيقي ويفصل بين تيارات الهواء المضطربة وإشارات اللمس الحقيقية. نجح الباحثون في برمجة خوارزمية كاملة تشغل 34 كيلوبايت فقط من الذاكرة، مما يسمح للدرون بالاستشعار والاستجابة الفورية دون الحاجة إلى معالجات ثقيلة أو بطاريات كبيرة.
أشار الباحث Chaoxiang Ye إلى أن الهدف كان إثبات أن الاستشعار باللمس لا يتطلب موارد حسابية كبيرة، بل يمكن تنفيذه على منصات شديدة الصغر مع الحفاظ على دقة دون الميليمتر.
اختبارات الأداء والدقة الميدانية
في التجارب المعملية، تمكن الدرون من تتبع جدران ضيقة، اجتياز ممرات مليئة بالدخان، وتجنب عوائق متحركة بدقة تصل إلى أجزاء من الميليمتر. أظهرت النتائج أن خوارزمية الفصل بين الاضطرابات الهوائية وإشارات اللمس تعمل بثبات حتى عند سرعات طيران معتدلة، مما يؤكد جدوى النظام في بيئات حقيقية غير مهيكلة.
كما أثبتت الاختبارات أن استهلاك الطاقة ظل منخفضاً جداً، مما يمدد زمن الطيران ويسمح بنشر أسراب من هذه الطائرات في مهام استكشافية مطولة.
تطبيقات البحث والإنقاذ والسيناريوهات الخطرة
الخصائص الفريدة للدرون تجعله مرشحاً مثالياً لعمليات البحث والإنقاذ داخل المباني المنهارة، الأنفاق، أو المناطق الملوثة بالدخان حيث تفشل المستشعرات البصرية. يمكن لفريق الإنقاذ إطلاق مجموعة من هذه الطائرات لاستكشاف المساحات الضيقة ورسم خرائط لمسية أولية قبل دخول العناصر البشرية.
التقنية تتكامل أيضاً مع منصات روبوتية أخرى مثل الصراصير الإلكترونية المطبوعة ثلاثية الأبعاد، مما يفتح الباب لأنظمة هجينة تجمع بين الاستشعار باللمس والحركة البيوميميتية.
آفاق التطوير المستقبلية
الباحثون يخططون لتحسين خوارزميات التعلم الآلي لتمكين الدرون من تصنيف الأسطح وتقدير خصائص المواد عبر اللمس فقط. كما يسعون لتقليل الوزن أكثر وزيادة مدى الاتصال اللاسلكي لتسهيل التنسيق بين أسراب الطائرات في مهام واسعة النطاق.
على المدى البعيد، قد تصبح المستشعرات الشبيهة بالشارب معياراً أساسياً في تصميم الروبوتات الطائرة المخصصة للبيئات القاسية، مما يقلل الاعتماد على الكاميرات وأنظمة الملاحة الفضائية المكلفة.
المصادر
- Tom's HardwareResearchers build a drone that navigates with physical whiskers to operate in dark, dusty or smoky places where cameras or GPS can fail — sub-100 gram drones run 34KB software to enable sub-millimeter precision