جيميناي 4 أرجون: قفزة نوعية في فهم الفيزياء للروبوتات
يُعيد نموذج جيميناي 4 أرجون من جوجل ديب مايند تعريف قدرات الذكاء الاصطناعي في التعامل مع العالم المادي، من خلال فهم دقيق للفيزياء والتحكم في الروبوتات.
 رضوان عبدالهاديمحرر وكاتب تقني
إطلاق نموذج متخصص في الاستدلال الجسدي
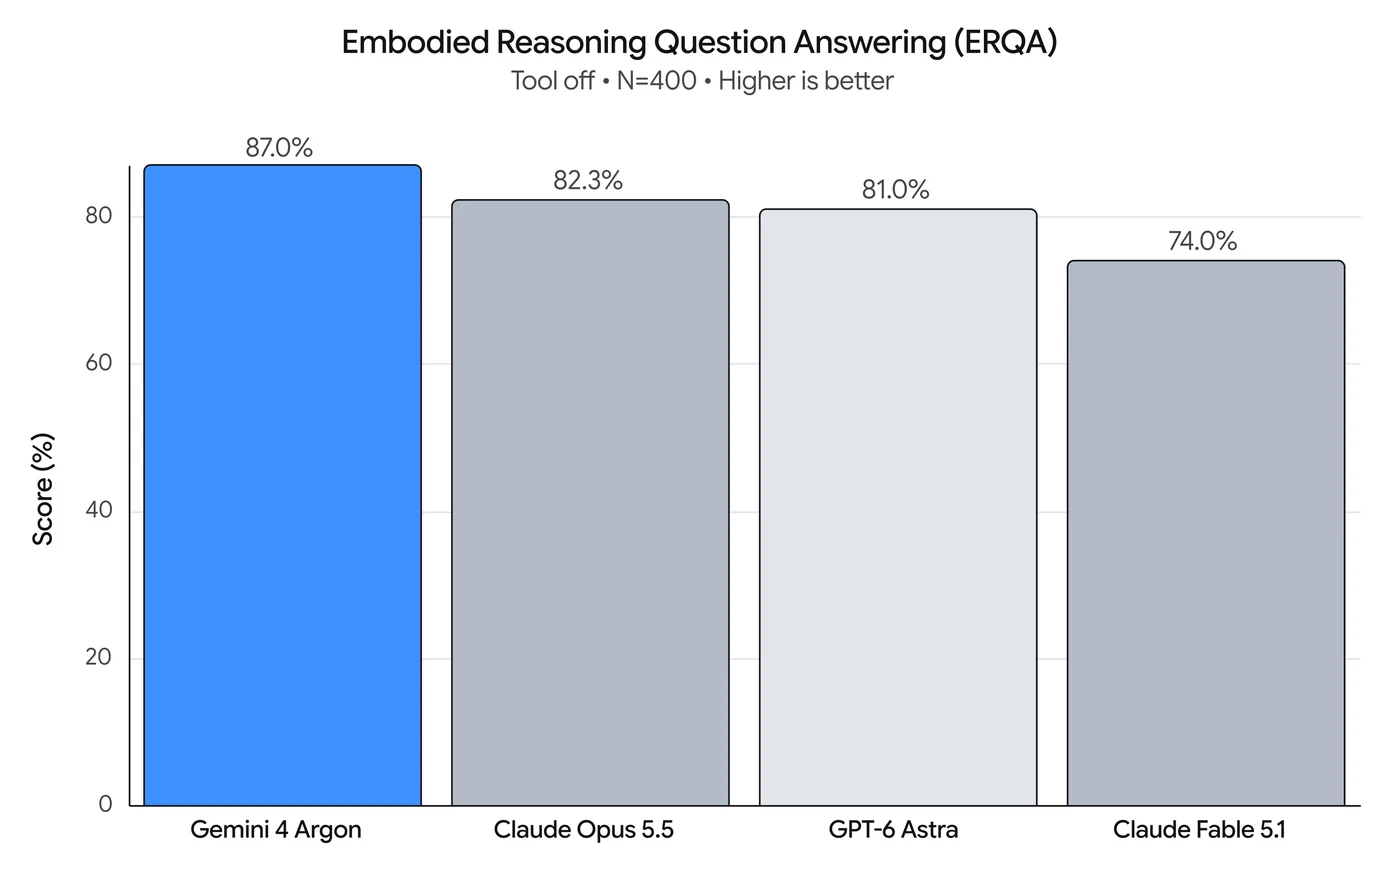
أعلنت جوجل ديب مايند عن إطلاق جيميناي 4 أرجون، وهو نموذج ذكاء اصطناعي مصمم خصيصاً لتعزيز الفهم الفيزيائي وتوليد الأكواد والاستدلال البصري الدلالي. يهدف هذا الإصدار إلى تسريع التقدم نحو الذكاء الاصطناعي العام الفيزيائي (Physical AGI) من خلال تمكين الروبوتات من فهم بيئتها المادية بشكل أعمق. ويظهر هذا التحسن بوضوح في أداء النموذج على معيار ERQA، الذي يختبر قدرة النماذج على حل المشكلات المكانية والفيزيائية في بيئات ثلاثية الأبعاد، حيث سجل أرجون نسبة دقة بلغت 87% باستخدام الاستدلال الخالص، متفوقاً على جميع النماذج الرائدة الأخرى.
التحكم المباشر في الروبوتات المتنقلة
يُظهر أرجون قدرات متقدمة في التحكم بالروبوتات المتنقلة، حيث نجح في توجيه روبوت Spot من شركة بوسطن ديناميكس للتعلم على استخدام سلة مهملات تعمل بالدوس. قام النموذج بإنشاء نسخة رقمية مفصلية لسلة المهملات باستخدام محرك المحاكاة MuJoCo، وتمرن على حركاته قبل التنفيذ الفعلي على الأرض. كما استطاع أرجون التحكم في ذراع روبوتية بسيطة لإعادة وضع كوب مائل في وضعه الصحيح ووضع منديل مطوي بداخله، مستخدماً أدوات إحداثيات بصرية وأساسيات عمل متعددة الأدوار. هذه القدرات تفتح آفاقاً جديدة للتفاعل المباشر بين الذكاء الاصطناعي والأجهزة الميكانيكية المعقدة.
بناء نسخ رقمية من الواقع (Real2Sim)
من أبرز ميزات أرجون هو تحويل المشاهد الحقيقية إلى بيئات محاكاة دقيقة. يمكن للنموذج إنشاء نسخ رقمية مُعايرة فيزيائياً من مقاطع فيديو كاميرات الروبوتات، أو حتى من رسومات ورقية يدوية. على سبيل المثال، من خلال صورة مرسومة بقلم رصاص لروبوت Apollo 2 يرمي كرة لإسقاط أكوام من الصناديق، استطاع أرجون بناء مشهد محاكاة مُسرّع بمعالج الرسوميات، وتوليد مسار حركة متوازن لجسم كامل، والتحقق من نجاح المهمة فيزيائياً، ثم تصدير العرض النهائي. هذه العملية تختصر وقت التطوير بشكل كبير وتسمح باختبار السيناريوهات المعقدة قبل تطبيقها على العتاد الفعلي.
فهم دقيق للمهارات الحركية الدقيقة
يوفر أرجون فهماً عميقاً للمهارات الحركية الدقيقة (Dexterity) من خلال التحليل الزمني للفيديوهات. في تجربة لروبوت ALOHA 2 يقوم بطي ورقة إلى شكل ثعلب، أنتج النموذج توثيقاً هرمياً من أربع مستويات يحدد الأهداف الكلية، والمهام الفرعية، والعناصر الأولية للتلامس، مع إعادة وزن جودة التحكم. كما نجح في حل لغز ميزان الكرات الـ12 الكلاسيكي باستخدام روبوت Franka FR3، حيث كتب حلاً مغلق الحلقة يعتمد على الرؤية فقط لميزان روبيرفال، وتمكن من عزل الكرة الشاذة في ثلاث محاولات فقط. هذا المستوى من التفصيل يسمح للمهندسين بتشخيص أخطاء الروبوت بدقة عالية.
تحسين الأداء الذاتي والبحث العلمي
يستطيع أرجون توليد بيانات جديدة في بيئات المحاكاة لتحسين أداء نماذج الرؤية واللغة والإجراء (VLA). بدءاً من صورة واحدة لسطح طاولة حقيقي، يبني النموذج نسخة محاكاة معايرة، ويحدد مهام جديدة، ويجمع أكثر من 4500 حلقة محاكاة عشوائية. أدت هذه العملية إلى رفع معدل نجاح الروبوت في العالم الحقيقي من 56% إلى 75%، مع تقليل وقت الإنجاز من 35 ثانية إلى 24 ثانية. كما يمكن للنموذج إعادة إنتاج أبحاث روبوتية معقدة في متصفح الويب باستخدام WebAssembly، مما يسهل على الباحثين والمطورين اختبار الخوارزميات دون الحاجة إلى بنية تحتية ثقيلة.
جسر بين البرمجة والفيزياء
يُمثل جيميناي 4 أرجون جسراً حقيقياً بين البرمجة، والإدراك البصري، ومحاكاة الفيزياء، والتحكم الجسدي. من خلال الاستدلال الأصلي على الفيديوهات متعددة الزوايا، والهندسة ثلاثية الأبعاد، وميكانيكا التلامس، لا يقتصر فهم النموذج على تحديد هوية الكائنات في المشهد، بل يمتد إلى فهم كيفية تفاعلها الفيزيائي مع الوكيل الروبوتي. هذا الفهم الشامل يمكّن الروبوتات من إنجاز مهام حركية معقدة تتطلب تنسيقاً دقيقاً بين أجزاء الجسم المختلفة، مما يعزز مكانة جوجل في مجال الروبوتات المستقلة.
المصادر
- Google DeepMindGemini 4 Argon for Robotics
تابع التسلسل الزمني
تغطية الكيانات المرتبطة
أخبار مرتبطة
جيني 4 من جوجل ديب مايند: محاكاة تفاعلية فورية بواقعية صوتية
أعلنت جوجل ديب مايند عن نموذج جيني 4، وهو نموذج عالمي جديد يجمع بين المحاكاة الفورية والذكاء الاصطناعي لتوليد بيئات واقعية مع صوت طبيعي وفيزياء متقدمة.
جوجل ديب مايند وسنغافورة تكشفان أداة ذكاء اصطناعي لكشف الاحتيال
تعاون بين جوجل ديب مايند وحكومة سنغافورة لتطوير نموذج ذكاء اصطناعي يعمل محلياً على الهواتف لكشف الاحتيال المالي والحماية من الاحتيال دون المساس بالخصوصية.
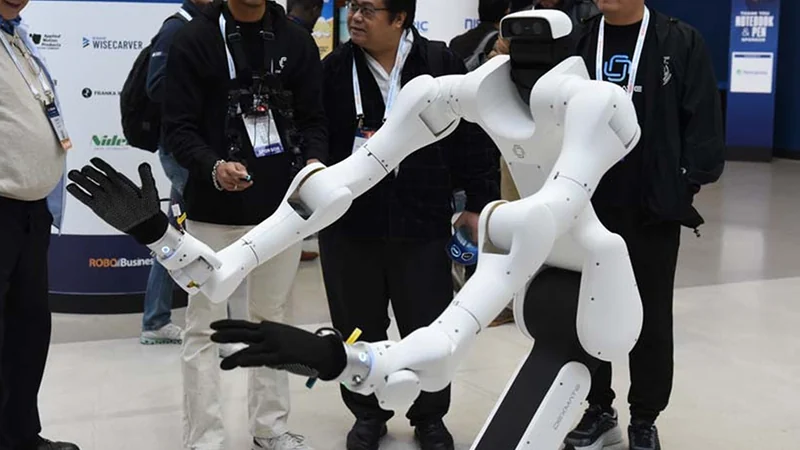
انطلاق فعاليات مؤتمر روبوبازينيس 2026 في سانتا كلارا
انطلقت فعاليات مؤتمر روبوبازينيس 2026 في مركز سانتا كلارا للمؤتمرات محتفلة بمرور 20 عاماً على تأسيسها، بمشاركة واسعة لخبراء الروبوتات والذكاء الاصطناعي.
جوجل أنتيغرافيتي تسرّع اكتشاف الأدوية بالذكاء الاصطناعي
تقدّم جوجل أدوات كيميائية حاسوبية متقدمة عبر منصة أنتيغرافيتي، تتيح للعلماء تحليل آلاف المركبات واقتراح جزيئات جديدة لعلاج السرطان في وقت قياسي.