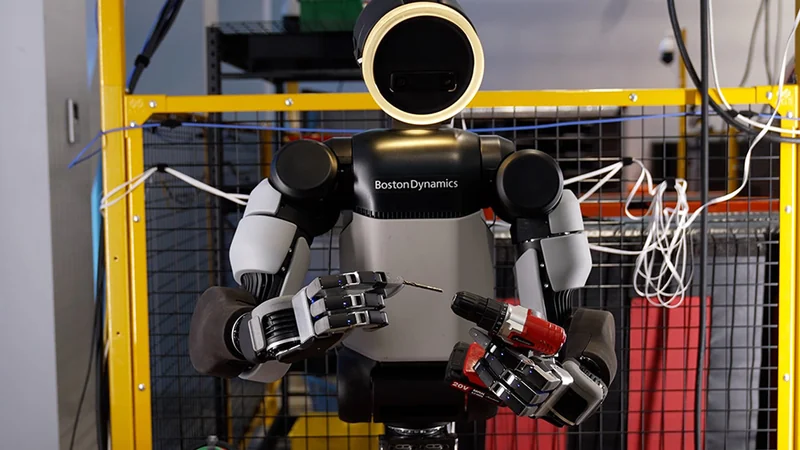
بوسطن ديناميكس تكشف تفاصيل يد روبوت أطلس الجديدة
قدمت شركة بوسطن ديناميكس رؤى أعمق حول تصميم اليد البشرية المعاد تصميمها لروبوت أطلس، مسلطة الضوء على خيارات التصميم المعقدة والتوجه نحو التصنيع التجاري.
 رضوان عبدالهاديمحرر وكاتب تقني
فلسفة التصميم والمقايضات الهندسية
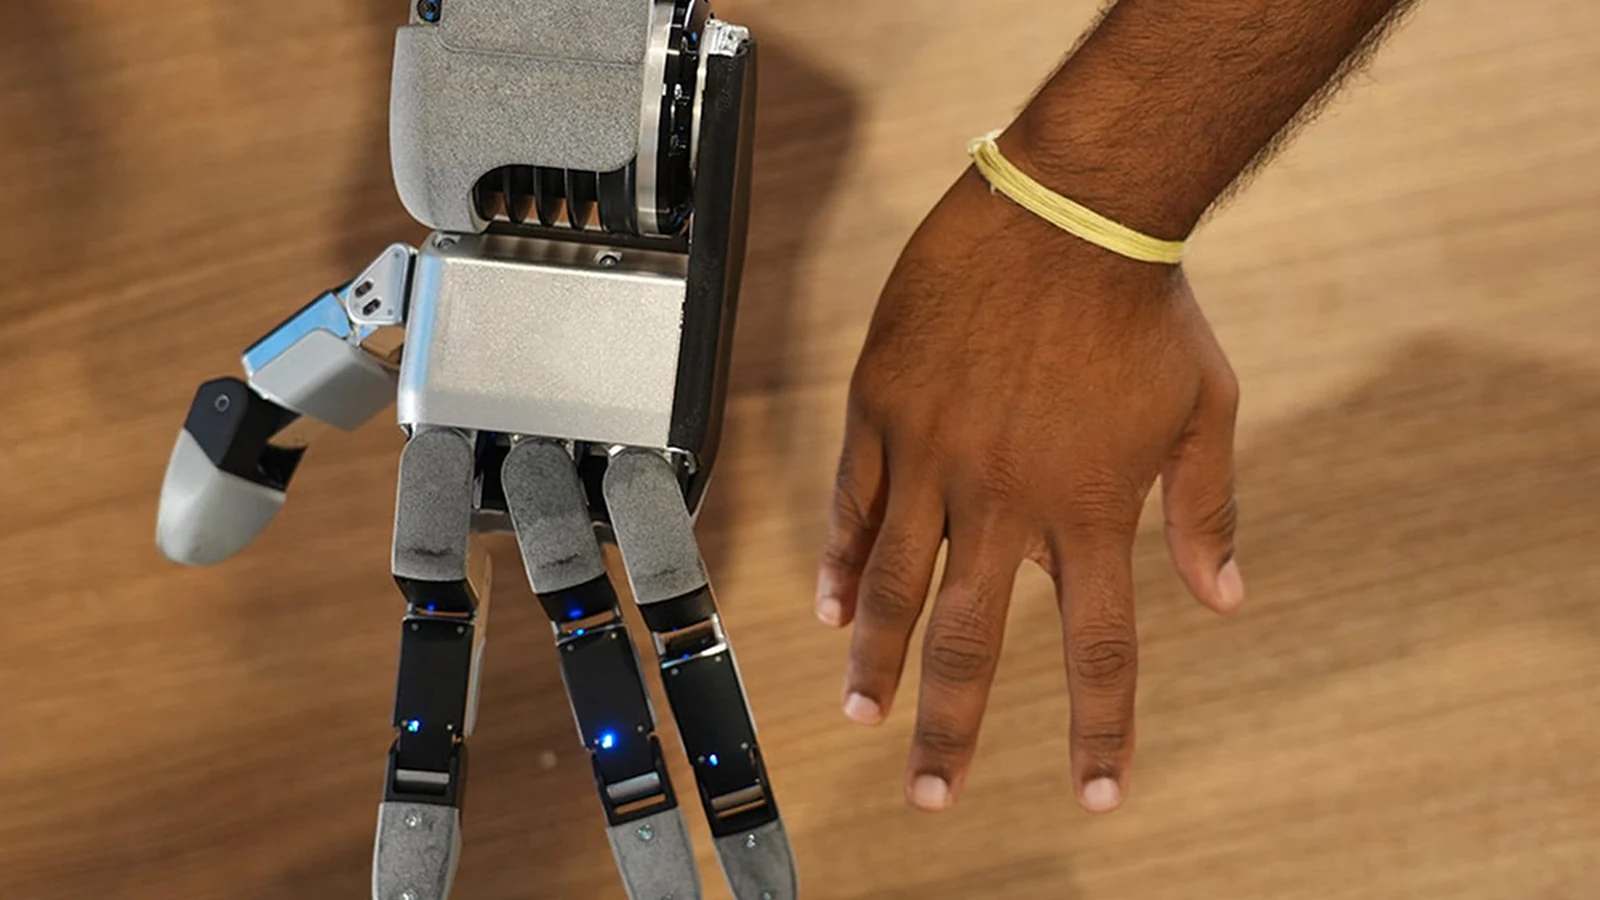
سلطت شركة <a href="https://www.therobotreport.com/tag/boston-dynamics">Boston Dynamics</a> الضوء مؤخراً على تصميم يد الروبوت البشري الجديدة، موضحة أن اليد الجديدة تأتي بأربعة أصابع وتضم 13 درجة حرية مع تشغيل مباشر، وقد صُممت خصيصاً لتلائم متطلبات التصنيع الكمي والواسع النطاق.
وفي حوار أجراه موقع <a href="https://www.therobotreport.com/">The Robot Report</a> مع ألبرتو رودريغيز، مدير سلوك الروبوتات لروبوت أطلس في الشركة، تمت مناقشة التحديات الكامنة وراء اتخاذ القرارات الصعبة المتعلقة بمستوى التعقيد المطلوب في اليد الجديدة.
وأوضح رودريغيز أن الفريق وازن بدقة بين عوامل متعددة تشمل الرشاقة، والقوة، والمتانة، والتكلفة، وسولة الإصلاح، بالإضافة إلى أنظمة الاستشعار، وصولاً إلى هيكل يخدم خارطة طريق المنتجات المستقبلية بفعالية.
التعديلات الهيكلية وإلغاء الخنصر
من أبرز التغييرات البصرية التي لاحظها الخبراء في تصميم اليد الجديدة أن <a href="https://www.therobotreport.com/boston-dynamics-drops-pinkie-on-new-humanoid-hand/">dropped the pinky finger</a>، حيث تخلت الشركة عن إصبع الخنصر وعملت على تقليص الحجم الإجمالي للمقبض لتلبية متطلبات التشغيل العملي.
وأشار ألبرتو رودريغيز إلى أن الخبرات المتراكمة من تصميم جسم روبوت أطلس علّمت الفريق أهمية البساطة، والوحدات النمطية، ونضج المحركات، والتي تؤثر بشكل مباشر وملموس على سرعة إنجاز الأبحاث وتطوير النماذج.
كما بينت التجربة أن الأيدي السابقة كانت تمتلك قوة كافية لرفع أجسام ثقيلة تزن أكثر من مئة رطل، مما يعني عدم الحاجة لمزيد من زيادة القوة، بل التركيز على تحسين الشفافية الحركية وخفض التعقيد.
دور المحاكاة والتعلم المعزز
أكدت الشركة أن الهدف غير المرئي بشكل مباشر في التصميم الجديد هو بناء اليد لتدعم المحاكاة عالية الدقة، مما يسهل عملية تطبيق التعلم المعزز للانتقال السلس من بيئة المحاكاة الافتراضية إلى الواقع العملي.
وتعتمد هذه الاستراتيجية على تصميم محركات ووسائل نقل تتسم بسهولة القيادة العكسية والشفافية الحركية، مدعومة بتقنيات تحكم حديثة لمعالجة الاحتكاك وغيره من العوائق الديناميكية.
وتتيح هذه المقاربة إجراء محاكاة ديناميكية دقيقة، وهي ركيزة أساسية لتدريب سياسات التعلم المعزز القادرة على الاستفادة من الإدراك الذاتي لإنجاز المهام بكفاءة عالية على العتاد الفعلي.
منهجية التطوير والاختبارات الصارمة
تحدث رودريغيز عن دورة تطوير التقنيات الأساسية داخل الشركة، مشيراً إلى أن العملية تبدأ بفريق تصميم هندسي محترف يبني نماذج أولية تخضع لاختبارات تحقق وتدقيق صارمة لضمان مطابقتها للتوقعات قبل النشر الميداني.
وتتضمن الاختبارات مجموعة واسعة من المهام الصناعية الممثلة لعمل اليد مستقبلاً، مثل التعامل مع الأدوات اليدوية، والتعامل مع الكابلات، والتقاط البراغي الصغيرة بدقة متناهية.
كما تسعى الشركة لاستكشاف حدود قدرات اليد عبر مهام غير تقليدية تستلهم الإنجازات البشرية الرياضية كألعاب الخفة والسرعة لتقييم مرونة الأداء وتحسينه باستمرار.
آفاق التصنيع المستقبلي وتكامل الأنظمة
في ختام اللقاء، أكد رودريغيز أن الحفاظ على نظرة براغماتية واضحة نحو عوامل التكلفة والموثوقية يظل مفتاحاً رئيسياً لنجاح توسيع نطاق التصنيع والوصول بالروبوتات البشرية إلى مرحلة الإنتاج التجاري الواسع.
وقد نشرت تفاصيل إضافية حول فلسفة تصميم الأيدي للعمل الذكي والحديث عبر <a href="https://bostondynamics.com/blog/robot-hands-for-modern-ai-and-real-work/">blog post</a> الرسمي للشركة، لتوضيح كيفية مواءمة القدرات الميكانيكية مع متطلبات الذكاء الاصطناعي المعاصر.
وتستمر بوسطن ديناميكس في دفع حدود الابتكار عبر الجمع بين التصميم الهندسي الموثوق والتقنيات البرمجية المتقدمة لتمكين روبوتاتها من أداء المهام المعقدة في بيئات العمل الحقيقية.
المصادر
- The Robot ReportBoston Dynamics gives more insight into its redesigned humanoid hand
تابع التسلسل الزمني
أخبار مرتبطة
أبرز تطورات قطاع الروبوتات في أكتوبر 2026
تعرف على أبرز 10 تطورات في قطاع الروبوتات لشهر أكتوبر 2026، متضمنة تحديثات شركات أجيليتي وبوستن ديناميكس وإنجازات الروبوتات البشرية.
بوسطن ديناميكس تفتتح مركزاً متطوراً لتدريب الروبوتات البشرية Atlas
أطلقت شركة بوسطن ديناميكس مركز RMAC داخل مصنع هيونداي في جورجيا لتدريب الروبوت البشري أطلس على مهام التصنيع الآلي وجمع البيانات الميدانية الضخمة.
دليل الروبوتات 2026 يسلط الضوء على الروبوتات البشرية والذكاء الاصطناعي
يستعرض دليل الروبوتات 2026 الصادر عن The Robot Report التحديات الهندسية والاختيارات التصميمية في الروبوتات البشرية والأتمتة، مع تحليل دور الذكاء الاصطناعي في تسريع الاعتماد على هذه التقنيات.
بوسطن ديناميكس تكشف عن يد روبوتية رباعية الأصابع لروبوت أطلس
كشفت بوسطن ديناميكس عن يد روبوتية جديدة لروبوت أطلس تتألف من أربعة أصابع و13 درجة حرية، مصممة للتحكم الدقيق في الأدوات بدلاً من الإمساك العام، مع تركيز كبير على التعلم المعزز.