
بوسطن ديناميكس تكشف عن يد روبوتية رباعية الأصابع لروبوت أطلس
تخلت بوسطن ديناميكس عن تصميم اليد البشرية التقليدية لصالح يد رباعية الأصابع أكثر موثوقية وكفاءة في استهلاك الطاقة، مصممة خصيصاً لتدريب روبوتات أطلس على مهام دقيقة باستخدام التعلم المعزز في بيئات المحاكاة.
 رضوان عبدالهاديمحرر وكاتب تقني
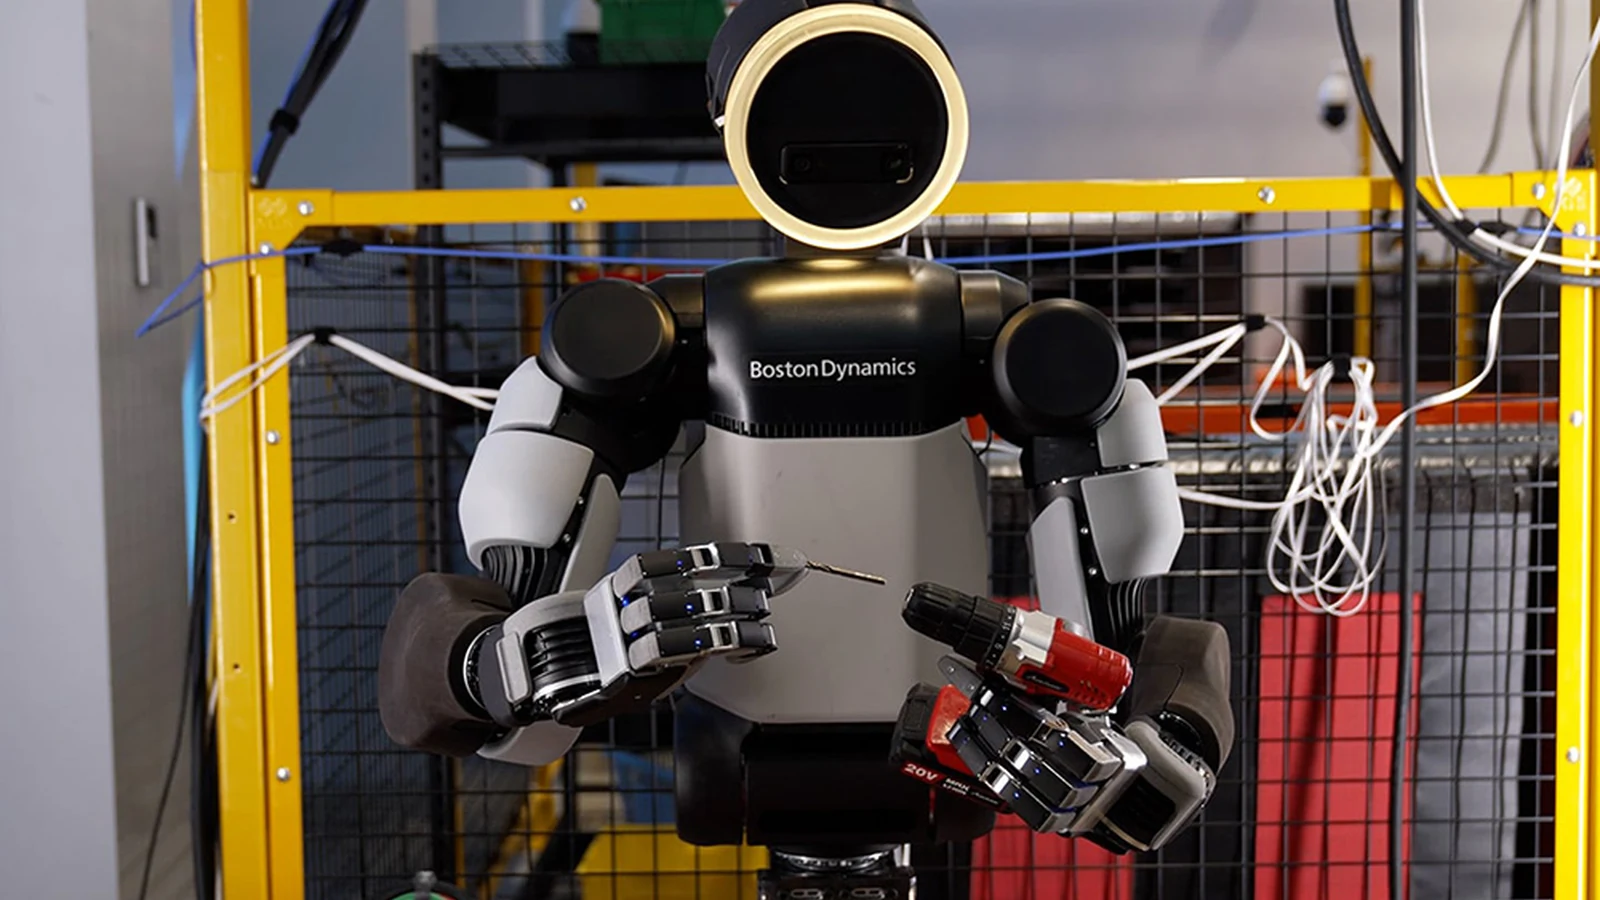
إطلاق يد روبوتية جديدة لروبوت أطلس
أعلنت شركة بوسطن ديناميكس عن إطلاق أحدث إصدار من اليد المخصصة لروبوتها humanoid الشهير أطلس. وتتميز هذه اليد الجديدة بتصميم رباعي الأصابع يحتوي على 13 درجة حرية (DOF)، وهي مصممة خصيصاً للإنتاج على نطاق واسع. وأوضح الفريق الهندسي أن الهدف لم يكن بناء يد معقدة، بل يد موثوقة قادرة على استخدام الأدوات بكفاءة عالية.
يأتي هذا الإعلان بعد أسبوع واحد فقط من افتتاح مركز تطبيقات Metaplant الروبوتية (RMAC) في ولاية جورجيا، وهو مركز مخصص لتدريب روبوتات أطلس على التكامل مع عمليات التصنيع التشاركي التابعة لشركة هيونداي موتور. ويشير هذا التوقيت إلى تركيز الشركة المتزايد على التطبيقات الصناعية العملية بدلاً من العروض التوضيحية فقط.
لماذا تم استبعاد الإصبع الصغير؟
تسعى معظم شركات الروبوتات إلى تقليد يد الإنسان بأقصى قدر من الدقة، لكن بوسطن ديناميكس اتخذت مساراً مختلفاً. قال ديلان ثروش، مهندس ميكانيكي في فريق أطلس، إن الفريق قرر التخلي عن الإصبع الصغير (Pinky) لأن المرونة الإضافية التي يوفرها لا تبرر التعقيد الإضافي الناجم عن إضافة ثلاث درجات حرية، فضلاً عن زيادة الحجم واستهلاك الطاقة.
قبل إتمام التصميم، طلب زاكاري جاكوفسكي، كبير مسؤولي المنتجات والتقنية في الشركة، من الفريق ربط أصابعهم الصغيرة بأصابعهم الوسطى باستخدام شريط لاصق لمدة يوم كامل. الهدف كان تقييم المهام التي يصبح من المستحيل أو الصعب إنجازها بدون الإصبع الصغير. في نهاية التجربة، اتفق الفريق على أن اليد الروبوتية لا تحتاج إلى هذا الإصبع لتحقيق أهدافها الوظيفية.
تصميم مخصص للمحاكاة والتعلم المعزز
تم تصميم اليد الرباعية الأصابع لتعمل ضمن بيئات محاكاة عالية الدقة، مما يتيح استخدام التعلم المعزز (Reinforcement Learning) لنقل المهارات من المحاكاة إلى الواقع الفعلي (Sim-to-Real). حافظت الشركة على نظام دفع مباشر شفاف في المفاصل، مع استخدام نوع واحد فقط من المحركات (Actuators) المغلقة بالكامل، مما يلغي الحاجة إلى الأسلاك الهشة التي تعبر المفاصل في التصاميم التقليدية.
يعد هذا النهج حاسماً لأن التحكم الدقيق في الروبوتات humanoid يعتمد بشكل كبير على التحكم المغلق عالي المعدل وتنظيم القوة، وهي عناصر يصعب التقاطها عبر أجهزة الاستشعار القابلة للارتداء التي تستخدم لجمع البيانات البشرية. لذلك، يرى خبراء بوسطن ديناميكس أن التعلم المعزز في المحاكاة هو المكون الأساسي لحل مشكلة التلاعب الدقيق بالأدوات.
قدرات التحكم الدقيق واستخدام الأدوات
مع 13 درجة حرية، تتمتع اليد الجديدة بقدرات متقدمة تشمل إعادة توجيه الأشياء داخل اليد، والتعافي من الانزلاق أثناء الإمساك، والتعامل مع الأدوات التي تتطلب الضغط على الزناد. وتشمل هذه الأدوات المثاقب، والمفكات الكهربائية، وأجهزة الصنفرة، وأدوات اللحام. وتتميز الإبهام بأربع درجات حرية، بينما تحتوي كل من الأصابع الثلاثة الأخرى على ثلاث درجات حرية لكل منها.
لمواجهة تحديات الحجم، صُممت اليد لتكون بحجم يد إنسان كبيرة، وهو ما يؤثر بشكل كبير على حجم المحركات المستخدمة. وعلى الرغم من ذلك، أكدت الشركة أنها حافظت على قوة مشابهة لليد السابقة بفضل تقنيات دفع فريدة. كما تم تزويد اليد بحساسات لمسية ضغط كثيفة تغطي أطراف الأصابع والكف، مما يتيح التقاط إشارات التلامس الدقيقة اللازمة للمهام الحساسة.
التحديات التقنية في نقل البيانات من المحاكاة
أشارت بوسطن ديناميكس إلى أن واجهات التلاعب الشاملة (UMIs) هي من أفضل الخيارات الحالية لتوسيع نطاق جمع البيانات، حيث تسمح للمشغلين بأداء المهام بشكل طبيعي بينما تسجل الحساسات الإشارات ذات الصلة مثل أحداث التلامس وتوزيع الضغط. ومع ذلك، فإن المحاكاة توفر دقة ديناميكية عالية تسمح بتدريب سياسات تحكم قوية عبر تعريضها لتعشيشات عشوائية في ملفات عزم المحرك ومعاملات الاحتكاك الهندسي للأجسام.
أظهرت النتائج الأولية الواعدة نجاح نقل التعلم من المحاكاة إلى الواقع في المهام الديناميكية. يتم تدريب هذه السلوكيات مباشرة في المحاكاة مع تعشيش النطاق (Domain Randomization)، ثم يتم تنفيذها على العتاد الفعلي بالاعتماد فقط على الإدراك الذاتي عالي المعدل للمحركات (Proprioception) للتغذية الراجعة، مما يقلل من الاعتماد على الحساسات الخارجية المكلفة أو المعقدة.
المصادر
- The Robot ReportBoston Dynamics drops pinkie on new humanoid hand