هل تكسب الروبوتات العملية في الواقع؟ ضرورة مطابقة الشكل لتدفق العمل
تواجه صناعة الروبوتات والذكاء الاصطناعي الجسدي تحدياً حقيقياً في الانتقال من مقاطع الفيديو الاستعراضية على وسائل التواصل الاجتماعي إلى التطبيقات التجارية المستدامة، مما يتطلب إعادة التفكير في منهجيات التصميم الهندسي.
 رضوان عبدالهاديمحرر وكاتب تقني
تجاوز العروض الاستعراضية نحو التطبيقات التجارية المستدامة
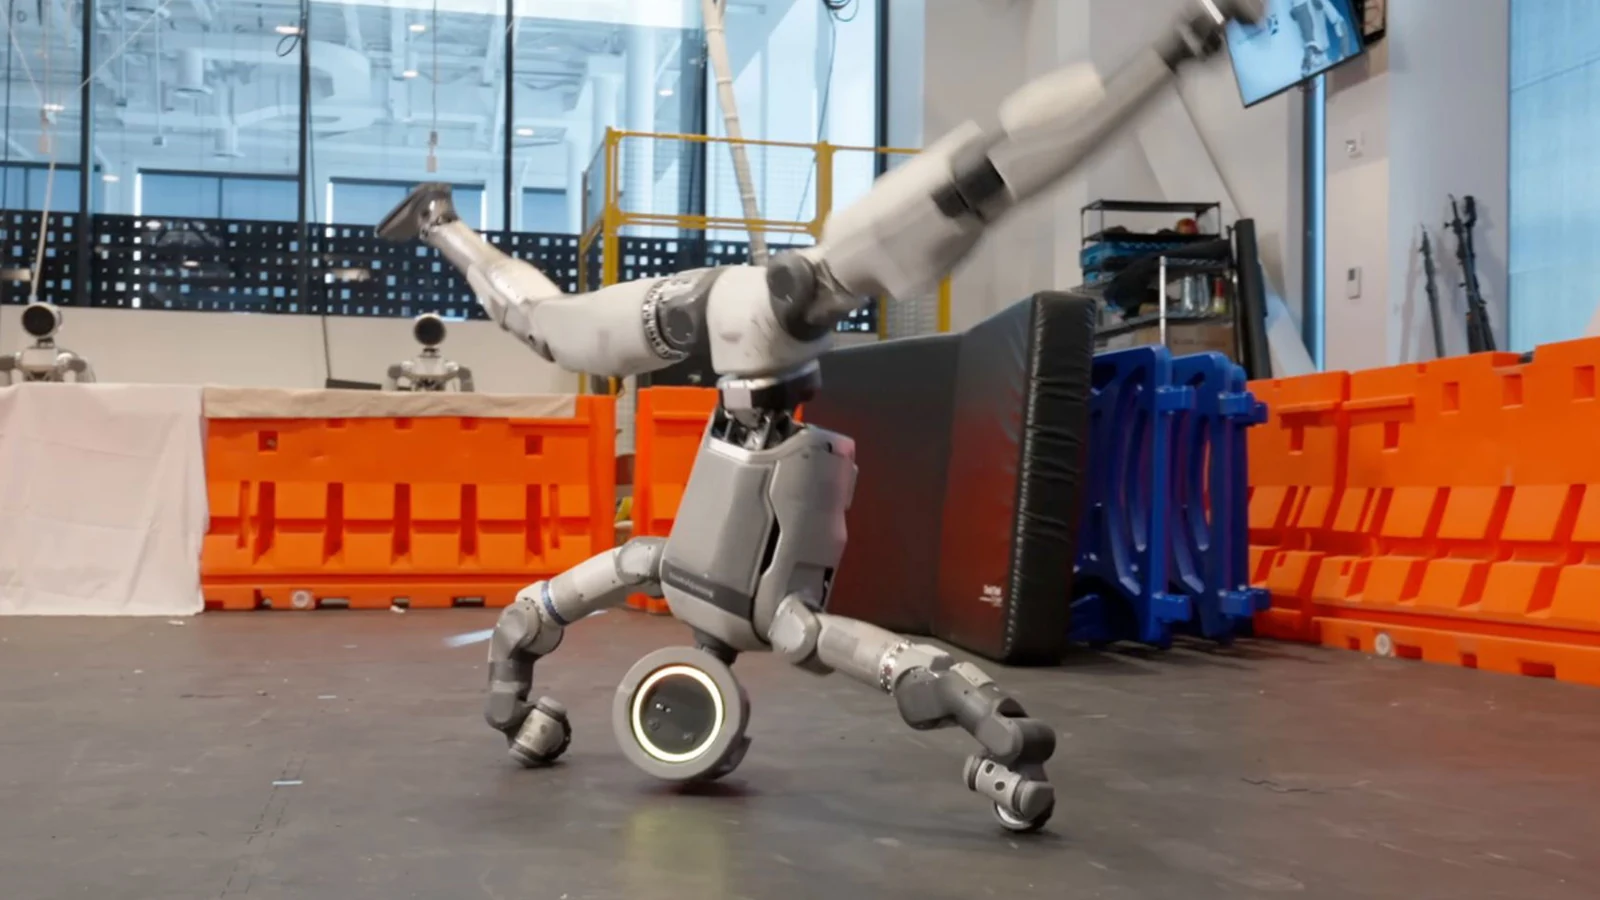
نجحت الروبوتات في جذب انتباه الجمهور من خلال مقاطع فيديو تظهر روبوتات شبيهة بالبشر تؤدي حركات معقدة مثل التوازن على ساق واحدة، أو القيام بشقلبات، أو طي الملابس، وهي سلوكيات بدت قبل سنوات وكأنها خيال علمي بحت. تؤكد هذه النماذج أن الذكاء الاصطناعي المجسد قد بلغ مرحلة تقنية متقدمة، إلا أن معايير وصف "الروبوت البشري" نفسها تشهد تحولات ملحوظة، حيث تعمد شركات الروبوتات إلى إضافة عجلات، ومزيد من الحساسات، وأذرع جديدة، بينما تستغني عن الأعين والرؤوس في بعض التصاميم. ويمكن الرجوع إلى The Robot Report للاطلاع على التفاصيل الأصلية للمصدر.
في المقابل، يلاحظ المطورون الذين يعملون عن قرب مع شركات تصنيع الروبوتات البشرية وجود نمط متكرر يعتمد على التفكير المتمحور حول الروبوت نفسه. وغالباً ما يتم بناء منصة مادية استثنائية أولاً، قبل البحث لاحقاً في المواقع الصناعية عن مهمة يمكن تنفيذها. وإذا أرادت صناعة الذكاء الاصطناعي الجسدي الانتقال من مجرد محتوى تفاعلي على منصات التواصل إلى مستوى تجاري مستدام، فيجب عليها عكس هذا النهج الحالي بالكامل. ويمكن الرجوع إلى humanoid للاطلاع على التفاصيل الأصلية للمصدر.
التصميم العكسي: البدء بتدفق العمل وقيمة المهام
يتطلب العمل التجاري الناجح اتباع طريقة تصميم تبدأ عكسياً من تدفق العمل الفعلي. يبدأ المهندسون عادةً باختيار مهمة ذات قيمة اقتصادية حقيقية، وتقييم ما إذا كان الروبوت قادراً على أداء تلك المهمة بشكل أفضل من الإنسان. وبعد ذلك، يتم التراجع نحو الخلف لتحديد الأجهزة، وقدرات الاستشعار، وعامل الشكل المطلوب بدقة لتنفيذ المهمة المطلوبة.
إن البدء بتصميم المنصة أولاً يؤدي في الغالب إلى منظومة عتاد تعاني من حلول وسط ومساومات هندسية غير مرغوبة. فمتطلبات الهندسة تحددها بدقة تفاصيل سير العمل، ويمكن تبيان ذلك بوضوح من خلال مقارنة مهام صناعية مختلفة تتطلب آليات استشعار وضبط حركة متنوعة للغاية.
تباين المتطلبات الهندسية بين خطوط الإنتاج واللوجستيات
لنأخذ على سبيل المثال روبوتاً بشرياً ثنائي الأرجل يُطلب منه تنفيذ عمليتين صناعيتين مختلفتين تماماً؛ الأولى تتمثل في إدخال دبوس داخل خط تجميع سيارات، بينما تتضمن الثانية تعبئة منصة نقالة في مركز لوجستي. تتطلب عملية إدخال الدبوس عادةً هامش سماح يبلغ 20 ميكرومتر وقوة تزاوج تبلغ 5 نيوتن، مما يحتم وجود دقة في استشعار قوة التلامس تقل عن 0.1 نيوتن ونطاق ترددي للتحكم سريع بما يكفي لاكتشاف أي احتكاك أو استعصاء قبل انحناء الدبوس الحساس.
في المقابل، عند استخدام نفس الذراع لتعبئة منصات نقالة بكميات كبيرة، فإن النظام لا يحتاج تقريباً إلى دقة القوة الدقيقة ذات التردد العالي. بل تتطلب هذه العملية قدرة تحمل حمولة ثقيلة، وصلابة هيكلية عالية، والقدرة على تحمل مليون دورة عمل دون حدوث انجراف ميكانيكي في الأداء الأساسي.
جدوى الاستشعار وعائد الاستثمار في العمليات الصناعية
إذا كان مهندسو الروبوتات يبنون منصة عامة الأغراض، فإن الاعتماد على حساس قوة متوسط الأداء قد يجعل مهام الإدخال الدقيقة صعبة للغاية، وقد يفقد النظام في نفس الوقت المتانة اللازمة لعمليات الرفع الثقيل المستمر. علاوة على ذلك، يحدد تدفق العمل الميزانية المخصصة للأخطاء، وهو العامل الوحيد الذي يحول استشعار القوة من مجرد بند تكلفة إلى عنصر يحقق عائداً مثبتاً على الاستثمار.
لقد أثبتت الاختبارات العلمية والتطبيقية أن تحسين استشعار القوة والحفاظ على قوة تلامس محددة يمكن أن يخفض نسبة المكونات التالفة على خطوط التجميع بنسب معتبرة، مما يوفر مئات الآلاف من الدولارات سنوياً لكل خط تجميع. هذه الحجج الاقتصادية والدقيقة لا يمكن بناؤها إلا عند البدء بالمهمة نفسها أولاً، ولهذا السبب يجب اختيار المكونات الحرجة، كالمستشعرات المعتمدة على قياس الإجهاد، في مرحلة التصميم المعماري لا كفكرة لاحقة.
تعديل الروبوت أم تعديل المنشأة: البيئات الخضراء والبنية التحتية القائمة
يثير التركيز المسبق على المهام التساؤل الأساسي حول عامل الشكل، وما إذا كان تصميم الشكل المتخصص هو الخيار الأفضل ومتى يكون التصميم البشري ضرورياً حقاً. تنقسم بيئات التشغيل إلى نوعين رئيسيين هما البيئات الجديدة والبيئات القائمة. وتكمن المشكلة الحقيقية في معرفة ما إذا كان تعديل الروبوت أرخص أم تعديل المنشأة نفسها.
في مواقع البناء الجديدة بالكامل، يمكن للمشغل تصميم التخطيط الهندسي منذ البداية وبناء المنشأة حول المهمة مباشرة، كما حدث في منشأة نذرت لشركة Equinor. وفي مثل هذه الحالات، تثبت الأشكال المتخصصة غير البشرية تفوقها غالباً من حيث اقتصاديات الوحدات وسرعة الأداء وكفاءة الطاقة، وتعد الروبوتات ذات الأرجل والعجلات أكثر موثوقية للأعمال المخصصة لها.
ولكن في أغلب الأحيان، تُنفذ الأنشطة الصناعية داخل منشآت قائمة صُممت خصيصاً للبشر، وتحتوي على ممرات ضيقة وسلالم وأرضيات شبكية وأبواب تتلاءم مع الجسم البشري. في هذه الظروف، يصبح شكل الروبوت المتوافق مع الإنسان ميزة كبرى تتيح للمعدات العمل دون الحاجة لإنفاق ملايين الدولارات لإعادة تأهيل المنشآت، مما يجعل اختبار التوافق البشري معياراً حاسماً في تقييم هذه الأنظمة.
التحديات التشغيلية ومتطلبات النشر طويل الأمد
تظهر مقاطع الفيديو الاستعراضية اللامعة ما هو ممكن تقنياً، لكن الاختبار الحقيقي لأي روبوت لا يكمن في العرض الأول، بل في أمر الشراء الثاني وتكرار الطلبات التجارية التي تثبت الفائدة الاقتصادية الحقيقية. وعلى عكس الظروف المخبرية الخاضعة للتحكم المناخي، يتطلب النشر الميداني الكامل للأسطول قدرة الروبوت على البقاء والعمل لآلاف الدورات لكل وردية عمل وسط تقلبات حرارية مستمرة ومع معدل انحراف يكاد يكون معدوماً.
تفشل معظم مشاريع الذكاء الاصطناعي الجسدي لأن الجهود الهندسية تنصرف أحياناً نحو وعود عامة وواسعة النطاق قبل معالجة الحقائق التشغيلية المحددة. ففي العالم الحقيقي، ترتبط أسباب الفشل بانحراف المعايرة، وإرهاق الحساسات، والتغيرات المستمرة في بيئة العمل وليست بسبب قصور في خوارزميات التفكير، وهو ما يفرض موازنة دقيقة بين استهلاك الطاقة وتبديد الحرارة والتآكل الميكانيكي.
المصادر
- The Robot ReportWill ‘boring’ robots win in the real world? Why robotic form should follow workflow
تابع التسلسل الزمني
أخبار مرتبطة
مشاركة Harmonic Drive في مؤتمر RoboBusiness حول مشغلات الحركة المدمجة
تستعد شركة Harmonic Drive للمشاركة في مؤتمر RoboBusiness 2026 لتوضيح دور مشغلات الحركة المدمجة في تبسيط التكامل الهندسي وتسريع طرح الروبوتات في الأسواق.
إف-برايم كابيتال تكشف عن تقرير استثمارات الروبوتات في مؤتمر RoboBusiness
تستعد شركة F-Prime Capital لاستعراض تقريرها السنوي حول واقع استثمارات الروبوتات خلال فعاليات مؤتمر RoboBusiness 2026 في كاليفورنيا بمشاركة خبراء القطاع.
أنالوج ديفايسز تشرح سباق تحويل الذكاء الاصطناعي إلى واقع مادي
تستعرض ورقة بيضاء جديدة من أنالوج ديفايسز التحديات والفرص في نقل الذكاء الاصطناعي المادي من المختبرات إلى خطوط الإنتاج، مع التركيز على دمج الحساسات والتحكم الآلي.
لماذا تفشل روبوتات الإنسان الآلي في اختبار التعميم رغم العروض المبهرة
تبحث جينين سينانان-سينغ من Appen في الحلقة 265 من بودكاست The Robot Report عن دور البيانات البشرية في تجاوز حدود العروض التوضيحية نحو أداء موثوق في الواقع.