المرونة الحركية: العقبة الحقيقية أمام ذكاء الاصطناعي المادي
إن القدرة على أداء حركة واحدة بنجاح لا تعني بالضرورة أن الروبوت جاهز للعمل. الموثوقية عبر مئات التكرارات هي المعيار الحقيقي للمرونة الحركية.
 رضوان عبدالهاديمحرر وكاتب تقني
الموثوقية هي المعيار الحقيقي للمرونة
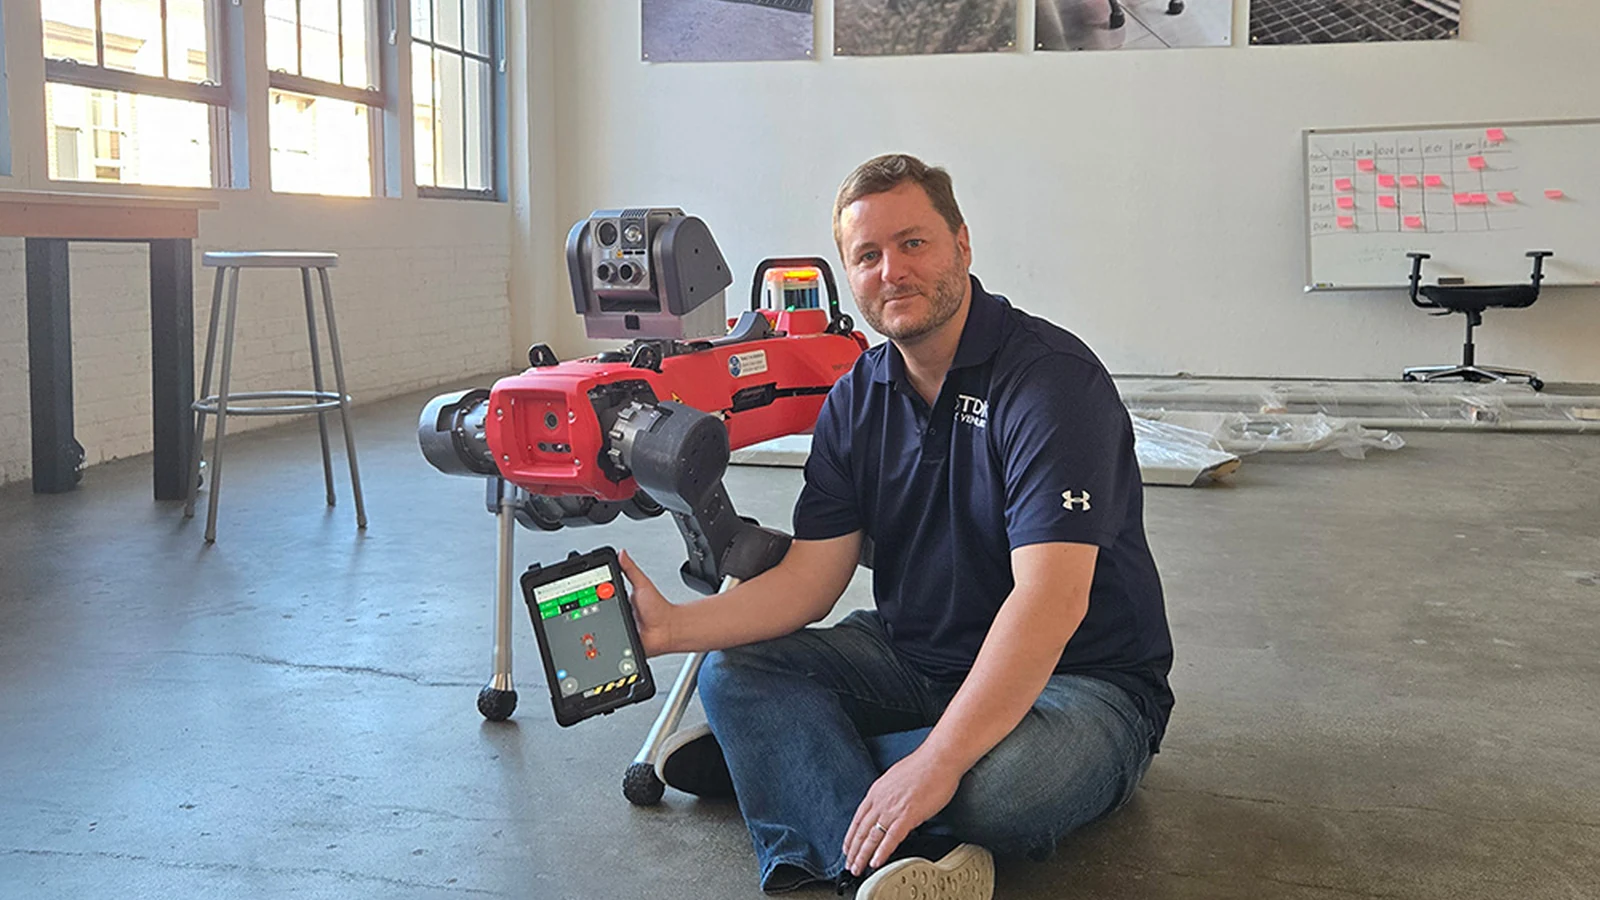
عندما يلتقط روبوت كائناً وينقله ويضعه بنجاح، قد يبدو ذلك إنجازاً واضحاً. لكن الاختبار الحقيقي يبدأ عندما يُطلب منه تكرار هذه العملية مئات المرات في بيئة متغيرة، حيث تتحرك الأشياء قليلاً، وتتغير قوة القبضة، وتظهر أعطال غير متوقعة. يؤكد نيكولاس سافاج، الرئيس التنفيذي لشركة TDK Ventures، أن التقدم السريع في قدرات الروبوتات على التلاعب بالأشياء لا يكفي وحده. المرونة المفيدة ليست مجرد إتمام حركة فردية، بل هي القدرة على الاستشعار والقبض والحركة والتعديل والتعافي بشكل موثوق لإكمال دورة عمل كاملة دون مساعدة بشرية مستمرة.
رياضيات الأخطاء في المهام المتسلسلة
قد تبدو نسبة نجاح تبلغ 99% كافية للبدء في العمل، لكن الواقع العملي أكثر تعقيداً. إذا كانت المهمة تتطلب 100 حركة فيزيائية متتالية، فإن احتمال نجاح جميع الحركات في المحاولة الأولى عند نسبة 99% لكل حركة لا يتجاوز 36.6%. عند رفع النسبة إلى 99.9%، يرتفع احتمال إكمال المهمة إلى 90.5%، وعند 99.99% يصل إلى 99.0%. هذا المثال المبسط يوضح أن الروبوت الذي يحقق نجاحاً بنسبة 99% في الحركات الفردية ليس بالضرورة مؤتمتاً بنسبة 99% في المهام الكاملة. الفجوات الصغيرة في الموثوقية تتضخم بشكل كبير عند تكرارها عبر سلسلة عمل كاملة، مما يعني أن الروبوت الذي يبدو مثالياً في العرض التوضيحي قد يكون بعيداً جداً عن الجاهزية للنشر المستقل.
من سباق الأجهزة إلى حلقة مغلقة
غالباً ما تُناقش مرونة الروبوتات كسباق في مجال الأجهزة: أصابع أكثر، ومفاصل أكثر، وحرية حركة أوسع. ومع أهمية هذه القدرات، فإن العميل لا يشتري درجات الحرية، بل يشتري العمل المفيد. إكمال هذا العمل يتطلب حلقة مغلقة تشمل الرؤية، والموقع، والتلامس، والقوة، والضغط، والقبض، والحركة، والتعديل. كما تلعب الطاقة والسلامة والمرونة والتعافي أدواراً حاسمة. لا تحتاج كل دورة عمل إلى حساسات اللمس، ففي بعض الحالات توفر بيانات الرؤية والحركة معلومات كافية. لكن اللمس يكون مفيداً في إخبار الروبوت بأن الكائن ينزلق، أو أن التلامس غير مستقر، أو أن الضغط المطبق زائد، أو أن المكون في مكانه الصحيح. الهدف ليس تكديس كل الحواس على كل روبوت، بل تزويد النظام بالمعلومات الصحيحة الكافية للتصرف والتعافي بشكل موثوق.
أهمية التعافي والنشر الميداني
يُعد التعافي جزءاً هائلاً من المرونة. إذا بدأ الروبوت بفقدان قبضته على كائن، فإن المقياس المفيد ليس ما إذا كانت القبضة الأصلية مثالية، بل ما إذا كان النظام قادراً على اكتشاف الانزلاق مبكراً بما يكفي لتصحيحه قبل أن يتسبب خطأ صغير في فشل المهمة بأكملها. قد يكشف الفشل المكتشف أثناء النشر عن مشكلة في البرمجيات أو الاستشعار أو التحكم، أو قد يكشف أن الجهاز نفسه يحتاج إلى إعادة تصميم. تغيير اليد يغير الحركة والاستشعار والمعايرة، لذا فإن البيانات المجمعة بتصميم فيزيائي واحد قد لا تنتقل مباشرة إلى تصميم آخر. لذلك، يُعد النشر في العالم الحقيقي جزءاً حاسماً من عملية التطوير. يكشف النشر عن الانزلاقات والقبضات الضعيفة والتآكل والتعافي الفاشل، وتتحول هذه التجارب إلى بيانات يمكنها تحسين البرمجيات والمحاكاة والاستشعار والتحكم والأجهزة، مما يجعل كل دورة نشر أكثر موثوقية وأقل تكلفة.
التصميم حسب المهمة وليس الشكل البشري
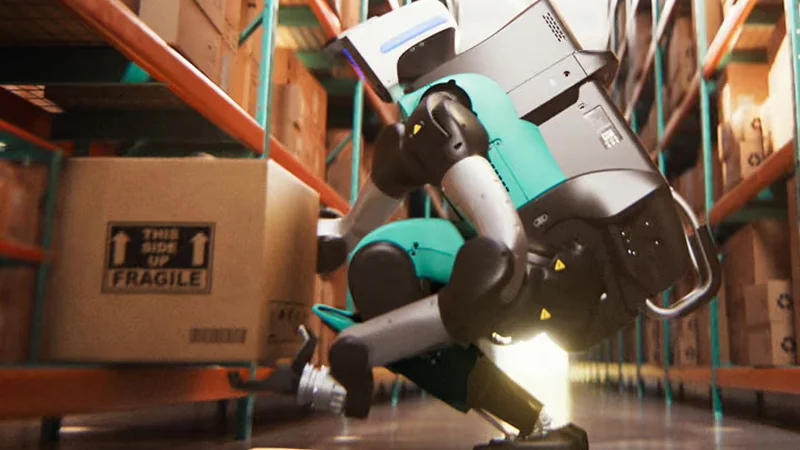
تتطلب الموثوقية مقاومتنا لإغراء مساواة الروبوتات الأكثر تشابهاً بالبشر بالروبوتات الأفضل. يجب أن تكون نقطة البداية هي المهمة، ومن هناك نعمل عكسياً لتحديد البيئة والشكل الفيزيائي والنظام المطلوب لأدائها. يجب أن تتبع المرونة المنطق نفسه؛ فاليد الأكثر تشابهاً بالبشر قد لا تكون الأفضل لدورة عمل معينة. الهدف ليس أقصى قدر من المرونة، بل الحد الأدنى الكافي من المرونة لإكمال عمل قيم بشكل موثوق. نرى بالفعل تطبيق هذا المبدأ بنجاح، حيث صُمم روبوت Digit ثنائي القوائم من شركة Agility للعمل في مجال اللوجستيات والصناعة، ويمكنه الاتصال مباشرة بأدوات متخصصة تناسب المهمة بدلاً من الحاجة إلى يد بخمس أصابع أو محاولة مظهر بشري. كما تطبق شركة ANYbotics المبدأ نفسه في بيئات مختلفة، حيث يمكن لروبوتاتها رباعية القوائم التنقل على السلالم والأسطح غير المستوية في المواقع الصناعية، مما يقلل من تعرض البشر للمخاطر.
نماذج عملية وقياس التقدم الجديد
تتبع شركة Starship Technologies نهجاً مختلفاً، حيث تحتاج روبوتات التوصيل الخاصة بها إلى السفر على الأرصفة، مما يجعل الشكل العجلات الصغير مناسباً للمهمة أكثر من الأرجل. ساعد هذا النهج المصمم خصيصاً Starship على الإبلاغ عن أكثر من 10 ملايين عملية توصيل مستقلة. تبدو هذه الروبوتات وتعمل بشكل مختلف جداً لأنها تؤدي مهام مختلفة جداً، لكنها تُظهر المبدأ نفسه: الشكل الفيزيائي الصحيح هو الذي يناسب العمل ويمكنه أدائه بشكل متكرر في البيئة الحقيقية. غيّرت استثمارات TDK Ventures في Agility وANYbotics وStarship الأسئلة التي يطرحها المستثمرون، حيث أصبح الاهتمام أقل بمعرفة أي روبوت يبدو أكثر شبهاً بالبشر، وأكثر اهتماماً بمعرفة أي نظام كامل يمكنه الوصول إلى الموثوقية التي يطلبها العميل فعلياً. هذا يغير كيفية قياس التقدم في الذكاء الاصطناعي المادي؛ فمعدل نجاح الحركة الفردية المعروضة في عرض توضيحي يخبرنا القليل جداً عن ما إذا كان الروبوت جاهزاً فعلياً للعمل المستقل في العالم الحقيقي.
مستقبل القياس والتطوير
يؤكد سافاج على ضرورة معرفة نسبة دورات العمل الكاملة التي تنتهي دون مساعدة بشرية، وكم مرة يمكن للروبوت التعافي دون مساعدة عند حدوث خطأ، وكيف يتغير الأداء عندما يتغير الكائن أو الإضاءة أو الموقع أو التآكل أو البيئة المحيطة. ثم هناك أسئلة أقل بريقاً لكنها تصبح بالغة الأهمية عند التوسع: ما الذي ينكسر أولاً تحت الاستخدام المتكرر؟ وكم من الوقت يستغرق تشخيصه وإصلاحه وإعادته للعمل؟ هذه الأسئلة تحدد الفرق بين العرض التوضيحي الناجح والنظام الصناعي الموثوق.
المصادر
- The Robot ReportWhy dexterity is physical AI’s real bottleneck
تابع التسلسل الزمني
أخبار مرتبطة
Agility تختار Nyobolt لشحن فائق السرعة لروبوت Digit 5
تتعاون Agility Robotics مع Nyobolt لتزويد روبوت Digit 5 بنظام بطاريات يضمن تشغيلاً متواصلاً لأكثر من 20 ساعة يومياً، مما يعزز كفاءة العمليات الصناعية.
أبرز تطورات قطاع الروبوتات في أكتوبر 2026
تعرف على أبرز 10 تطورات في قطاع الروبوتات لشهر أكتوبر 2026، متضمنة تحديثات شركات أجيليتي وبوستن ديناميكس وإنجازات الروبوتات البشرية.
أجيليتي و جي إكس أو توسعان نشر الروبوت البشري ديجيت
تعلن شركتا أجيليتي روبوتيكس و جي إكس أو لجستيكس عن توسيع شراكتهما لنشر الروبوت البشري ديجيت في مواقع جديدة لدعم العمليات اللوجستية والتجارة الإلكترونية.
مستثمرو Agility Robotics يوافقون على اندماج بقيمة 2.5 مليار دولار
وافق مساهمو Churchill Capital XI على دمج شركة Agility Robotics، مما يمنحها 465 مليون دولار لتوسيع نشر روبوتات Digit في قطاعات اللوجستيات والتصنيع.